
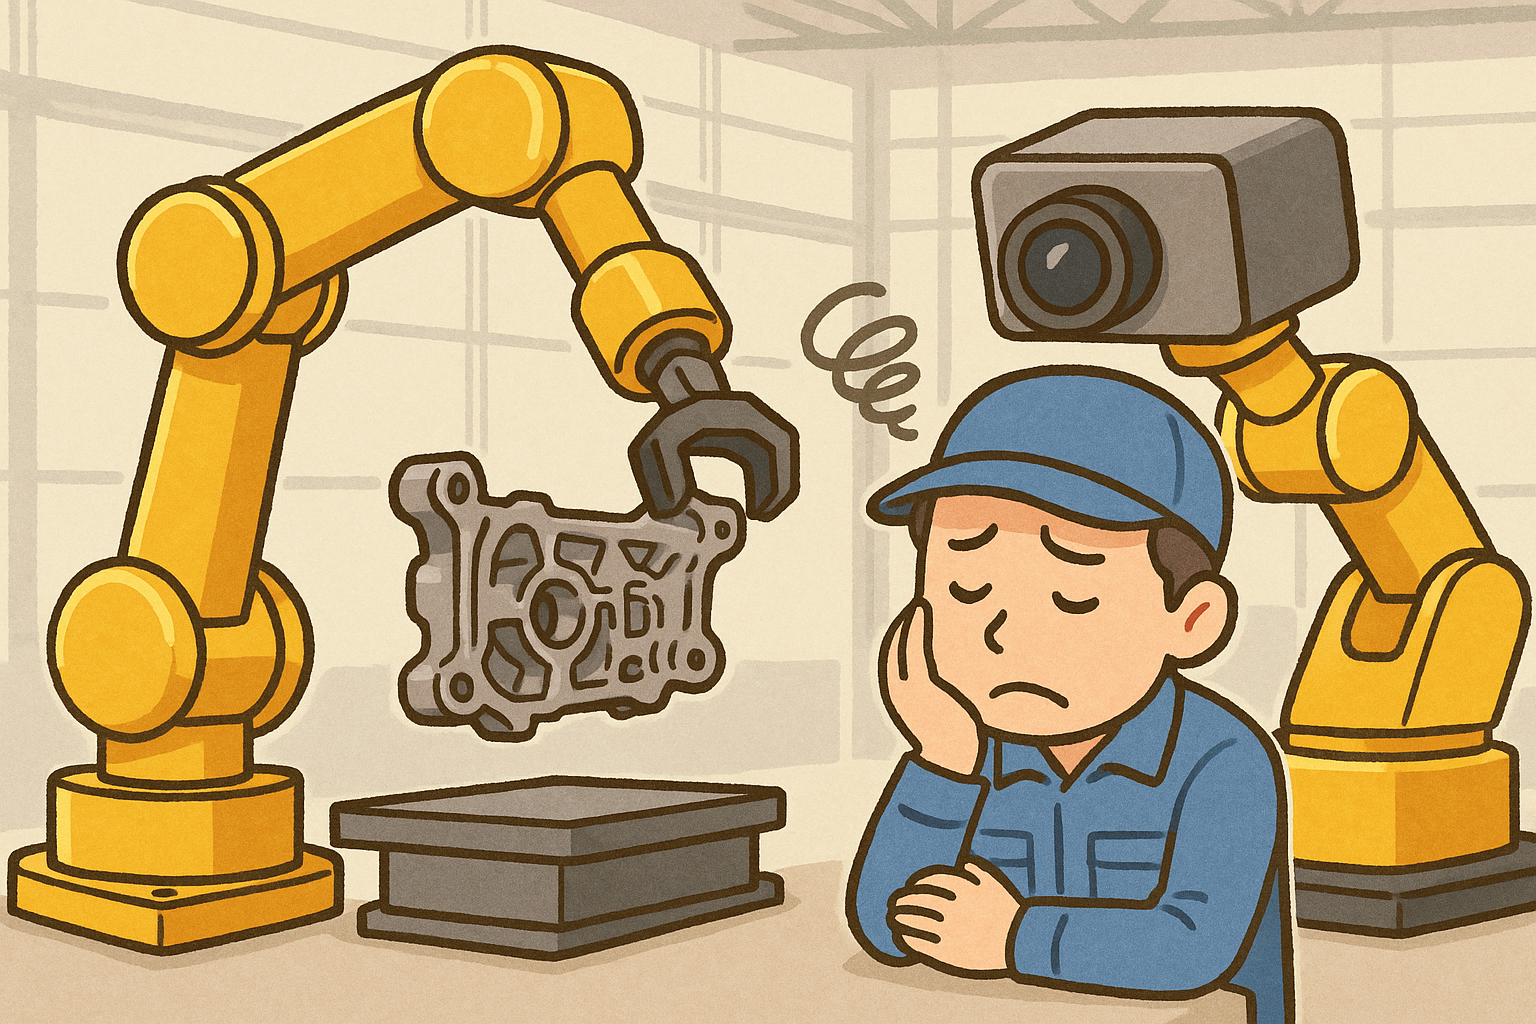
IVI-360の外観検査機構
6軸ロボット+開口付き回転ステージ
IVI-360は、被検査物を開口の周囲で支持し、可動カメラが開口の上側と下側へ到達することで、適合する製品を上下反転せずに撮像する外観検査機構です。
現在の参照機は、市販の6軸産業用ロボット、開口付き回転ステージ1軸、1台のカメラ、照明、製品別治具で構成されています。「6軸+1軸」は参照機の実装コンセプトです。
製品は開口周囲の治具で支持されます。カメラは上方から外側表面へ、下方から内側表面へ回り込みます。適合する製品では、撮像のための把持、持ち替え、上下反転、再位置決めを不要にできます。
人が見にくい箇所を確認するときのように、カメラの位置と角度を変え、必要に応じて製品を水平に回します。重い製品を持ち上げて操る代わりに、観察に必要な視点をつくることへ動作を絞ります。
撮像範囲は、製品形状、開口、支持部、治具、照明、カメラ、ロボット可動域によって変わります。実装ごとに安全防護、リスクアセスメント、照明・治具設計が必要です。
日本特許第7750589号(発明の名称:外観検査装置)
現在の参照機と関連し得る研究分野
現在の参照機は、製品ごとに設定した固定プログラムでカメラとステージを動かし、タスク固有の画像分類器で判定します。
参照機の対象寸法は約300 × 300 × 100 mm、対象重量は約10 kgが目安です。画像判定時間の約0.25~0.3秒/点は製品1個のサイクルタイムではなく、特許機構一般の保証値でもありません。
VLA、VLM、robot foundation model、active perception、next-best-view selection、multi-view visual inspectionなどと関係する可能性がありますが、これらは現在の参照機に搭載済みの機能ではありません。
この機構が研究に役立つか、どのような使い方ができるかは、研究・評価を行う方の判断に委ねたいと考えています。
この機構は、特定のロボットメーカー、カメラ台数、照明方式、画像分類器に価値を限定するものではありません。現在の参照機は、その一つの実装例です。
日本国内で行われる研究・評価を対象に、事前登録による無償の特許ライセンスを準備しています。対象範囲・条件・登録方法は正式な案内でお知らせします。本ページはライセンスの許諾ではありません。ライセンスについては株式会社第七機械設計へお問い合わせください。
VLA・VLM・active perception等は研究対象であり、参照機への搭載済み機能ではありません。